La prueba, realizada en directo durante un congreso en Roma, utilizó un modelo artificial de estómago para explorar las posibilidades de la cirugía robótica veterinaria a distancia. TAGS: Medicina veterinaria. Innovación veterinaria. Robótica. Cirugía veterinaria. Tecnología veterinaria. Innovación en salud animal
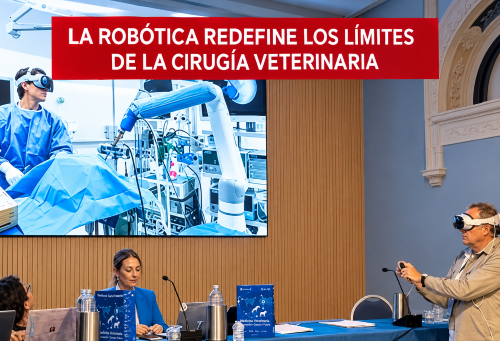
Un veterinario italiano ha manejado a distancia un robot quirúrgico experimental durante una demostración celebrada el pasado 10 de octubre en Roma, en el marco del congreso Vet For Future. El sistema permitió controlar un dispositivo situado en un quirófano a tres kilómetros del lugar donde se encontraba el profesional, mediante unas gafas de realidad mixta y un pequeño mando.
La experiencia, impulsada por la Clínica Veterinaria Giaconella junto con los proyectos tecnológicos Erion ADI y EIR SurVision, tuvo como objetivo explorar las posibilidades de combinar robótica, visualización avanzada y control remoto para desarrollar soluciones potencialmente más accesibles para la medicina veterinaria.
La demostración no se realizó sobre un animal vivo, sino sobre un modelo artificial de estómago fabricado mediante impresión 3D. Según explican sus responsables, el dispositivo utilizado es todavía un prototipo experimental que no está preparado para su aplicación clínica.
El encargado de controlar el robot fue el veterinario Roberto Giaconella, que permaneció en la sede del congreso mientras el dispositivo operaba en una sala situada a tres kilómetros de distancia. Junto al modelo anatómico se encontraba la técnica veterinaria Silvia Bramonti, que prestó asistencia presencial durante la prueba.
La demostración se desarrolló en directo y pudo seguirse mediante cámaras que mostraban tanto el interior del modelo anatómico como el funcionamiento del equipo.
Una simulación quirúrgica veterinaria controlada a distancia
Para comprobar el funcionamiento del sistema, los participantes reprodujeron determinadas maniobras relacionadas con el tratamiento de un absceso en la pared del estómago, tomando como referencia un caso clínico veterinario publicado anteriormente.
Sobre el modelo tridimensional se simuló el acceso a la zona afectada, la aspiración de líquido y la extracción de una pequeña porción de tejido para representar la obtención de una muestra destinada a análisis.
El procedimiento permitió poner a prueba la integración de dos desarrollos tecnológicos. Por un lado, Erion ADI, un robot experimental desarrollado mediante la colaboración de VNC Tech, GG Animal Service y la ingeniera Greta Russi.
Por otro, EIR SurVision, una plataforma de la empresa Dynacode que permitió transmitir al visor de realidad mixta del veterinario las imágenes procedentes de los equipos situados en el quirófano.
De esta manera, Giaconella podía visualizar en tiempo real la información de los dispositivos médicos mientras manejaba el robot mediante un mando de aproximadamente cinco centímetros.
El sistema robótico incorporaba una cámara laparoscópica y una aguja, utilizadas durante la simulación, mientras la técnica veterinaria presente en el quirófano colaboraba con el profesional que dirigía las maniobras desde el congreso.
El coste, uno de los principales obstáculos para la cirugía robótica veterinaria
Más allá del control remoto, los promotores de la iniciativa sitúan uno de los principales objetivos del proyecto en la reducción de las barreras económicas que dificultan la incorporación de sistemas de cirugía robótica a las clínicas veterinarias.
Fabrizio Giaconella, responsable de Innovación de la Clínica Veterinaria Giaconella, explicó durante la presentación que el elevado coste de los equipos quirúrgicos robotizados convencionales constituye uno de los principales obstáculos para su utilización en el sector veterinario.
En este contexto, el proyecto pretende investigar si la integración de componentes robóticos, tecnologías de visualización y sistemas de control remoto puede facilitar el desarrollo de alternativas más asequibles.
No obstante, sus responsables no han comunicado todavía cifras sobre el coste final del sistema ni resultados de evaluaciones económicas que permitan compararlo con las plataformas quirúrgicas disponibles actualmente.
Por el momento, las aplicaciones más inmediatas que contempla el equipo se sitúan en el ámbito de la formación veterinaria, las simulaciones quirúrgicas y la colaboración entre profesionales ubicados en distintos centros.
La demostración representa, por tanto, una prueba de funcionamiento de la tecnología, pero no acredita todavía su seguridad, precisión o eficacia en intervenciones realizadas sobre pacientes animales.
El desarrollo de estas soluciones abre una línea de investigación sobre la posible utilización futura de sistemas robóticos controlados a distancia en medicina veterinaria, aunque su incorporación a la práctica clínica requeriría superar nuevas fases de validación técnica y sanitaria.
Fuente: www.diarioveterinario.com







No hay comentarios aún.